
近日,2026美加墨世界杯官网温广辉教授团队在机器人领域顶级期刊IEEE Transactions on Robotics (TRO)发表题为“Normalizing Flow-Enhanced Message Passing for Multirobot Collaborative Localization”的研究论文。该期刊为机器人领域公认的国际顶级期刊,要求论文在理论及工程实践上均为机器人技术发展作出重要贡献,所发表的成果代表了机器人与具身智能领域的重要进展和前沿发展方向。2026美加墨世界杯官网温广辉教授指导的2026美加墨世界杯官网博士研究生沈涵为第一作者,温广辉教授为通讯作者,南方科技大学陈亮名副教授、荷兰格罗宁根大学曹明教授为合作者。
精准与鲁棒定位是具身智能系统实现自主导航和协同控制的重要基础。通过融合机器人自身感知信息与机器人间相对观测,采用多机器人协同定位方案,可以有效提升集群整体定位性能。然而,在复杂环境下,感知数据易受异常值、噪声统计特性变化等因素的影响,传统估计方法难以同时兼顾定位精度、鲁棒性与环境适应能力。此外,如何在不依赖中心计算节点的条件下实现多机器人状态的高效分布式推断,也是协同定位面临的重要挑战。
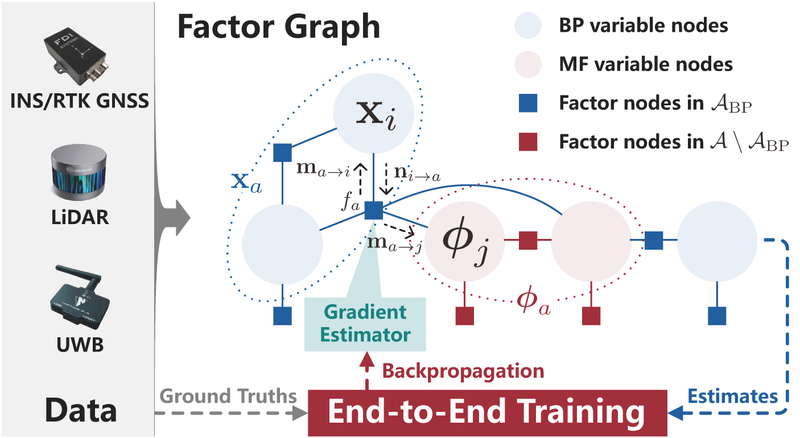
图1 归一化流增强的消息传递框架
针对上述问题,研究团队提出归一化流增强的消息传递方法,构建统一高斯置信传播与平均场近似的参数化消息传递框架,实现了机器人状态与传感器噪声统计特性的联合估计,并支持机器人集群分布式计算与去中心化融合。不同于传统消息传递方法,该框架直接在概率分布的自然参数空间进行优化,并引入梯度估计器处理非线性测量模型,为概率推断与机器学习方法的深度融合提供了新的技术途径。
研究团队进一步设计了基于归一化流的可学习梯度估计器,利用状态估计、传感器观测及不确定性信息自适应调整采样策略,并通过端到端训练提升状态估计精度、减少算法迭代次数。为复杂环境下多机器人高精度、鲁棒和自适应协同定位提供了新的解决思路。
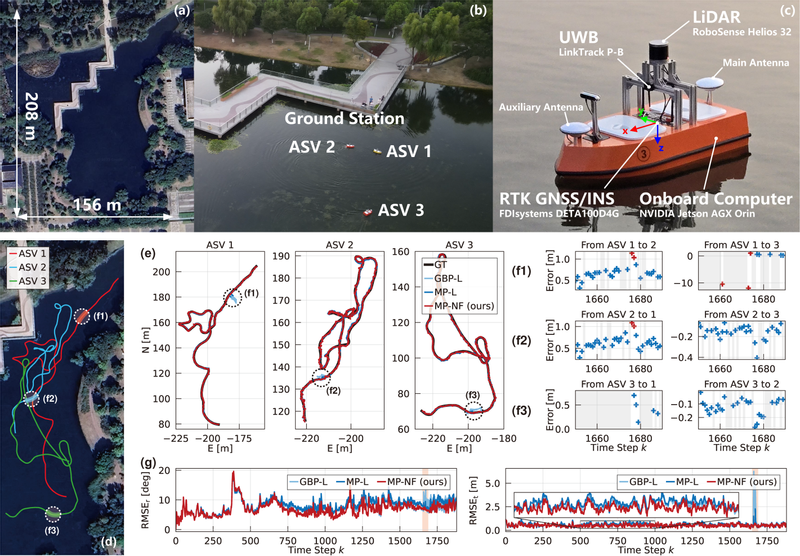
图2 (a-b) 野外实验场地 (c) 自研无人艇架构 (d-g) 典型测试结果
该研究得到国家自然科学杰出青年基金、国家自然科学基金青年学生基础研究项目、江苏省基础研究重点项目等资助与支持。
论文链接:https://ieeexplore.ieee.org/document/11775037


